DenubOS, araç içi deneyimi yapay zekâ ile yeniden tanımlar. Gerçek zamanlı analiz ve ileri seviye güvenlik sağlar.
Projenin tüm güç, sensör ve kontrol bileşenleri
Gerçek zamanlı yapay zeka işleme birimi ve ana sinir ağı merkezi.
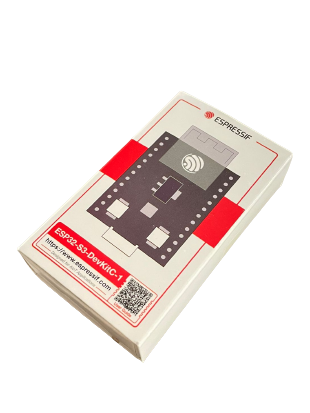
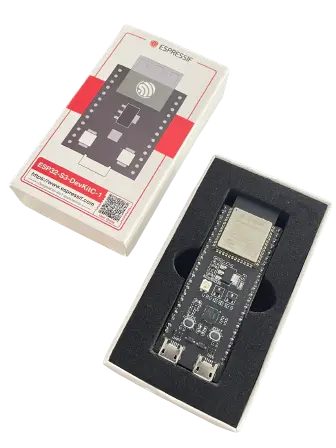
Yüksek flash ve PSRAM kapasiteli N32R16V kontrol düğümü.
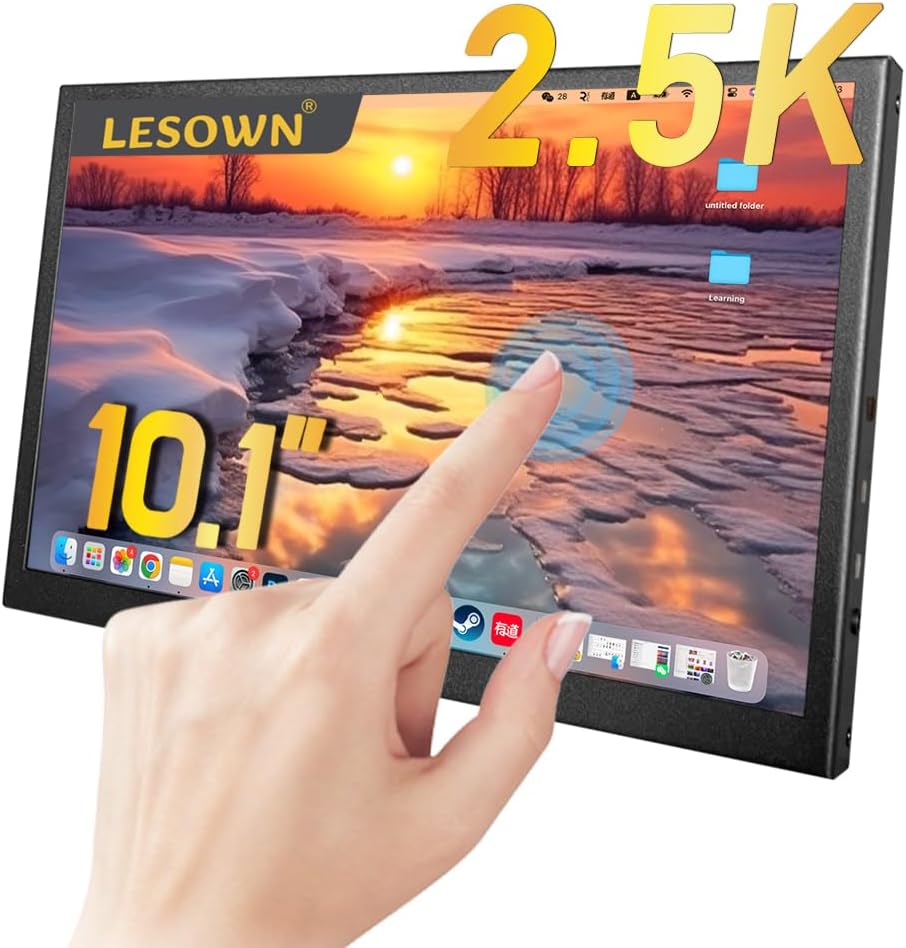
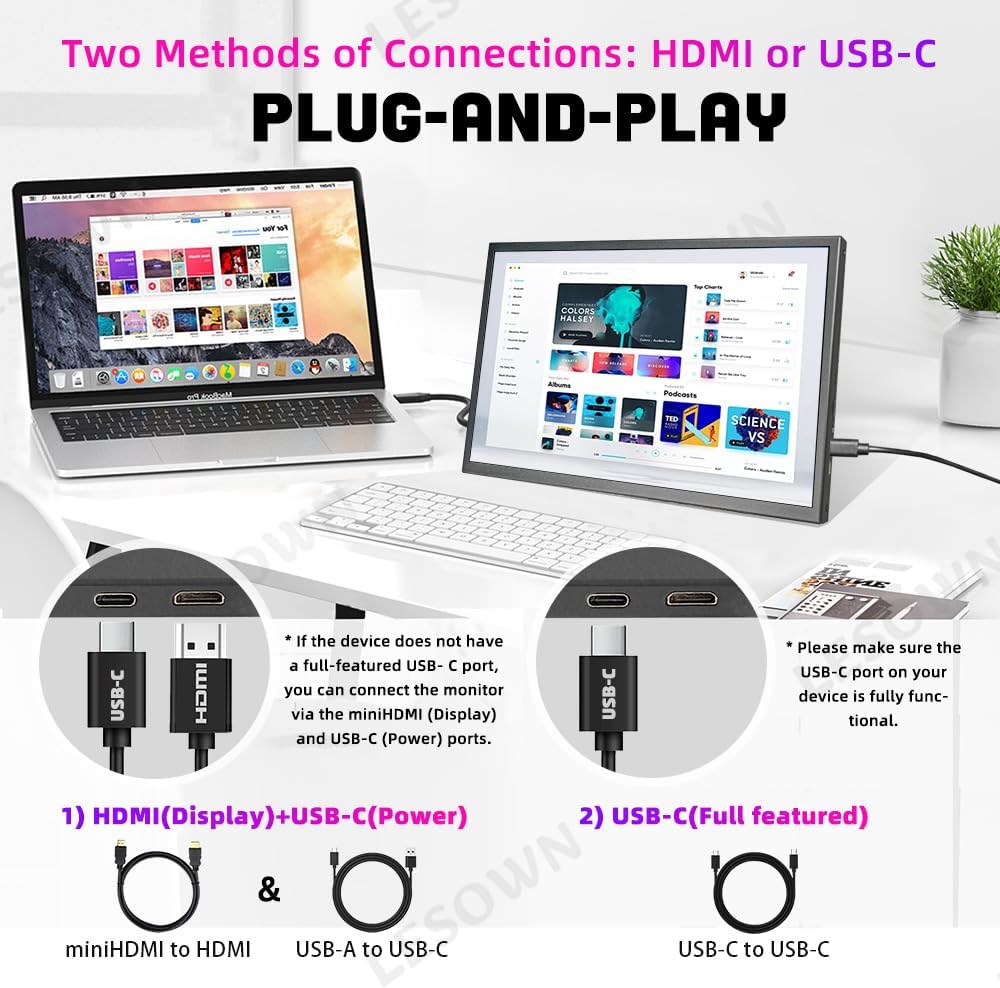
Geniş kokpit arayüzü ve multimedya görselleştirme paneli.
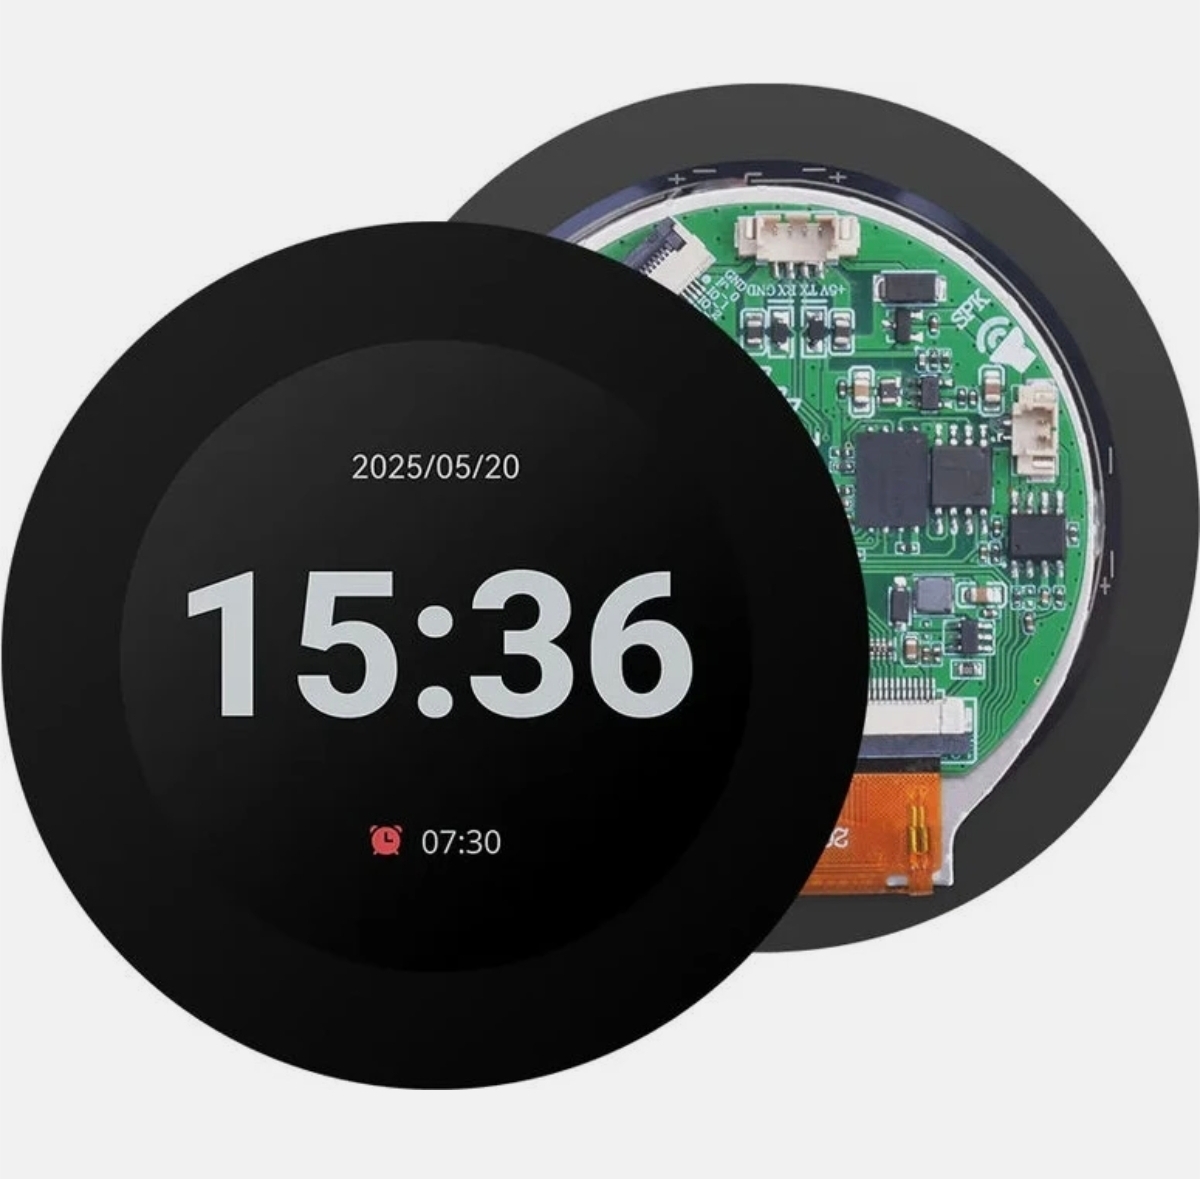
Dinamik kadranlar ve araç içi sürücü etkileşim paneli.
Sistem bileşenleri için kararlı ve endüstriyel güç regülasyonu.
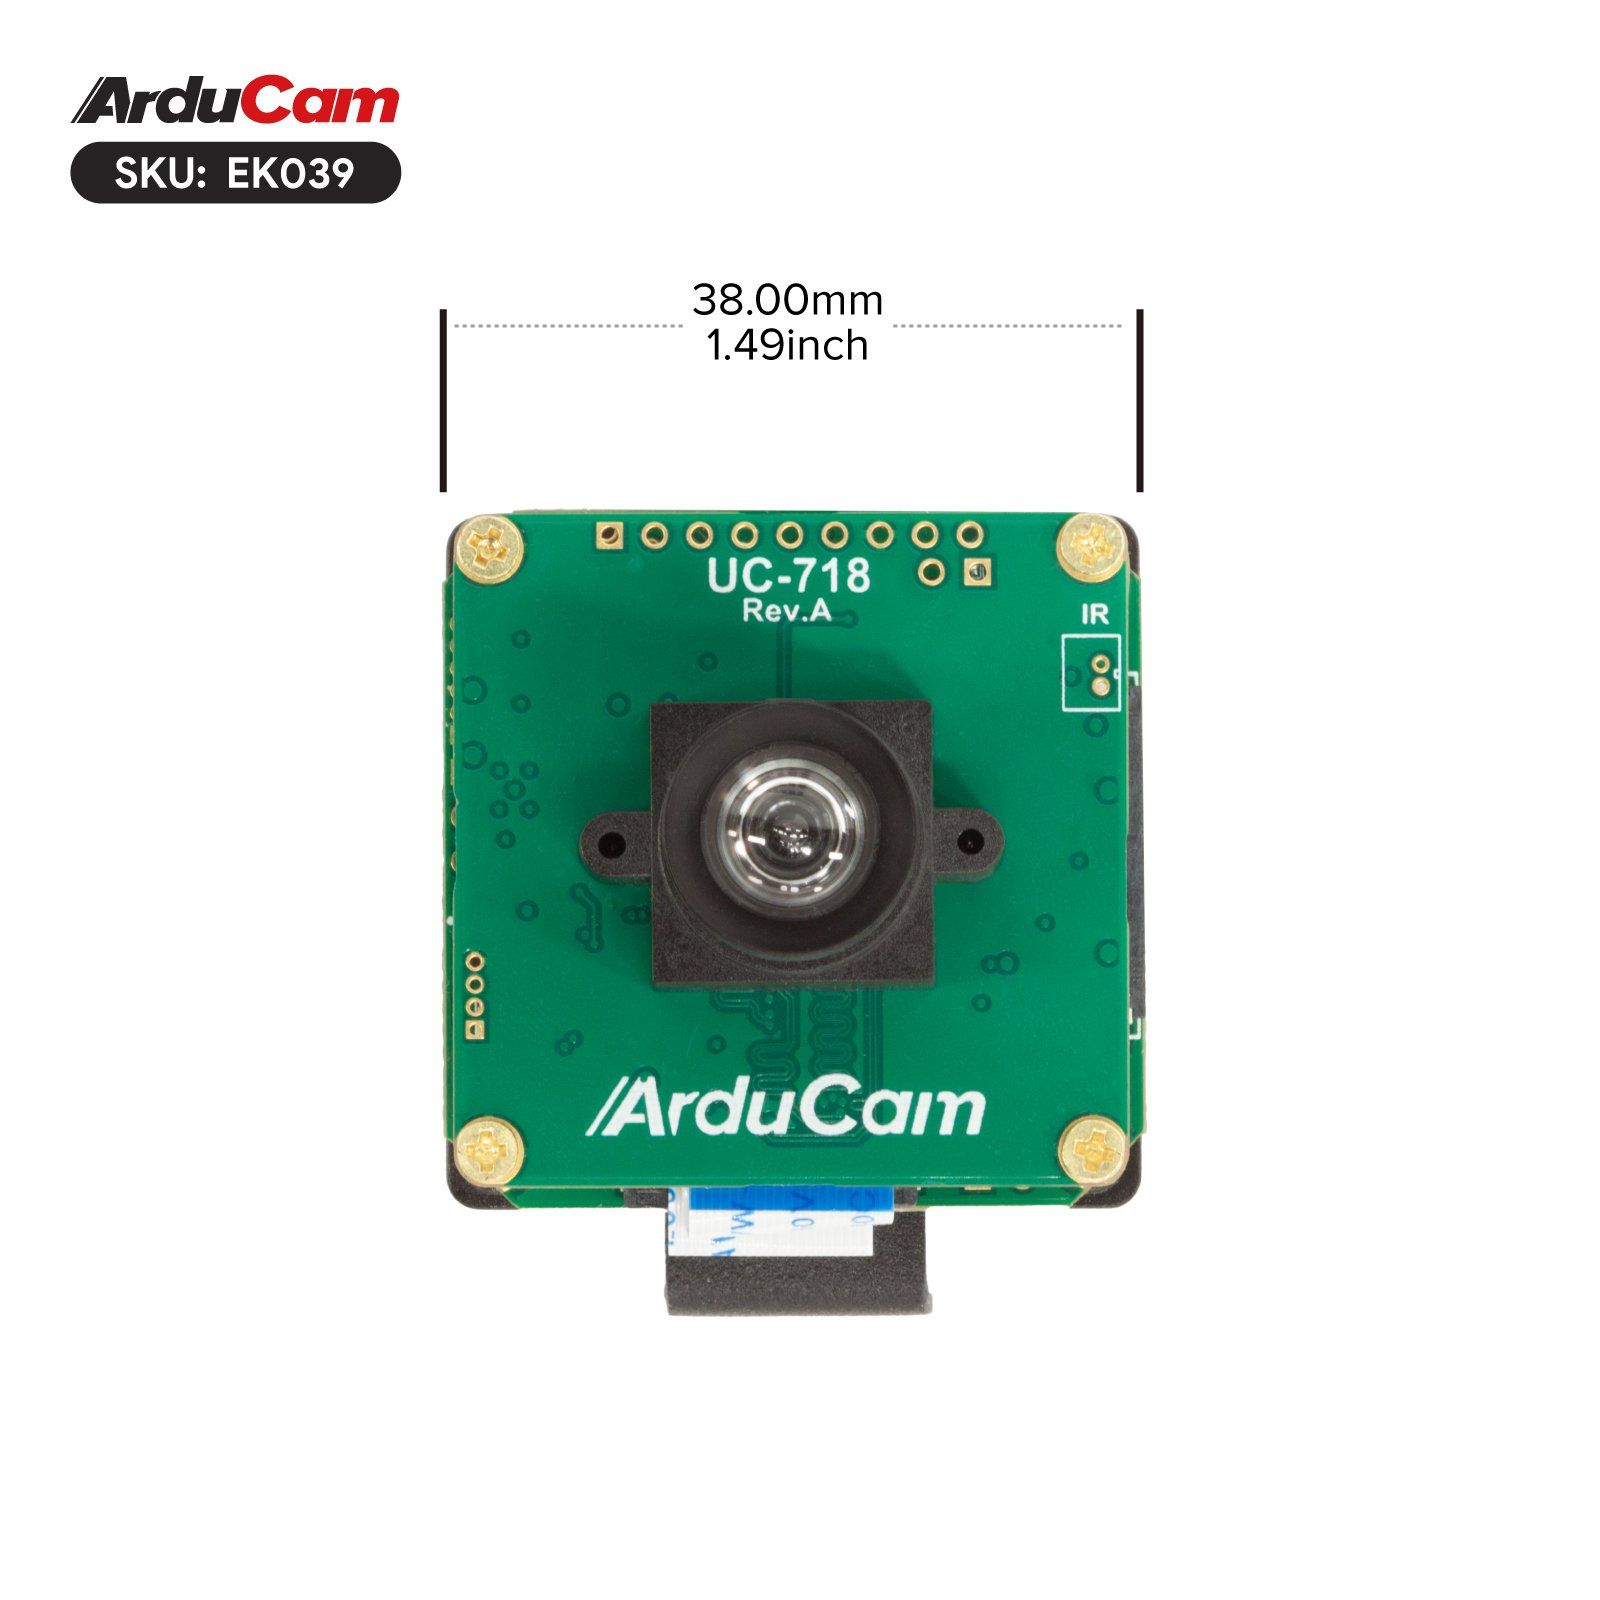
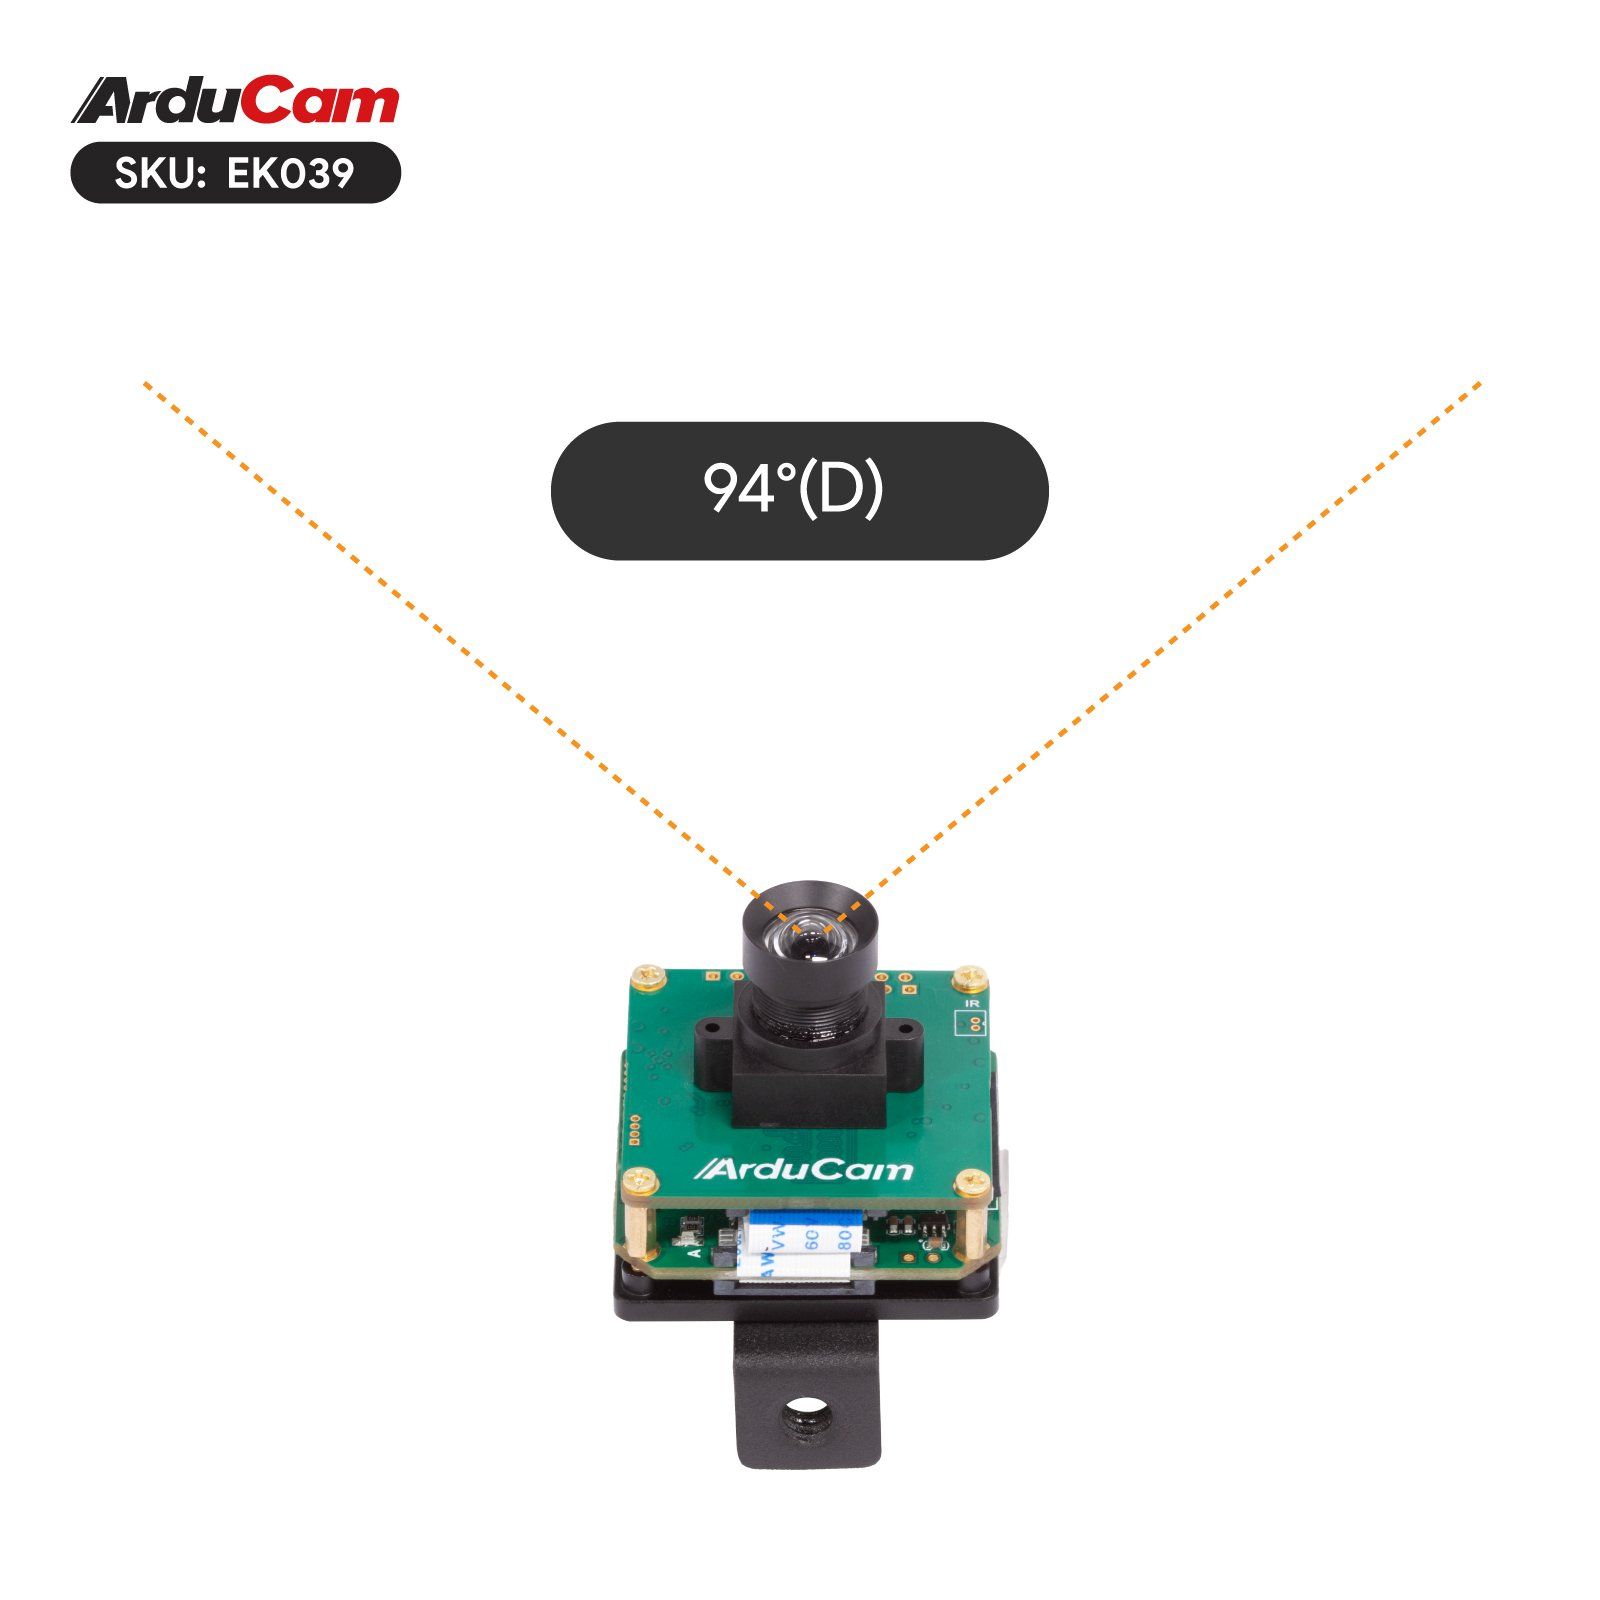
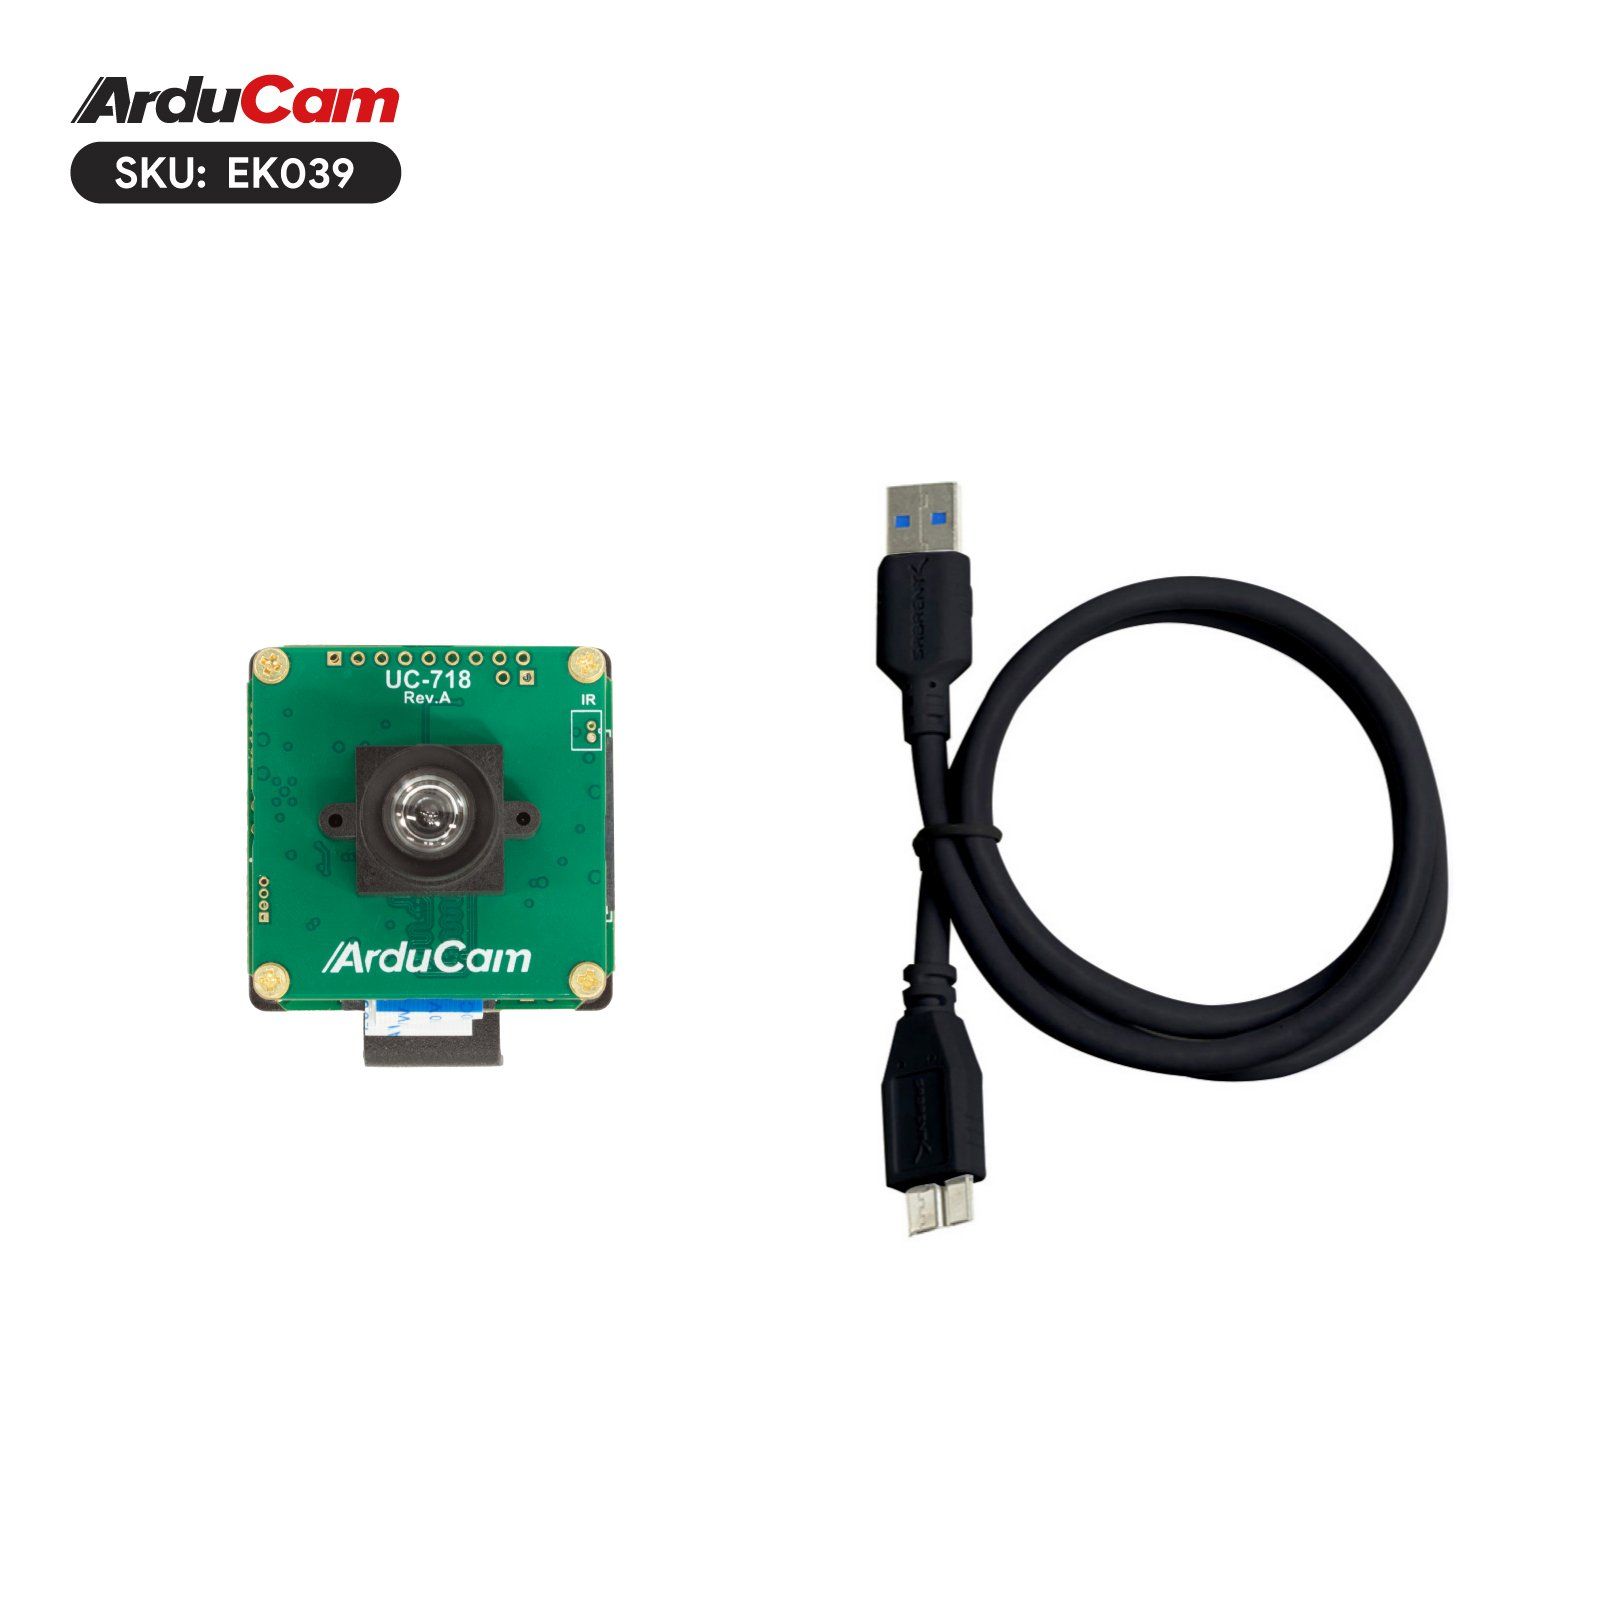
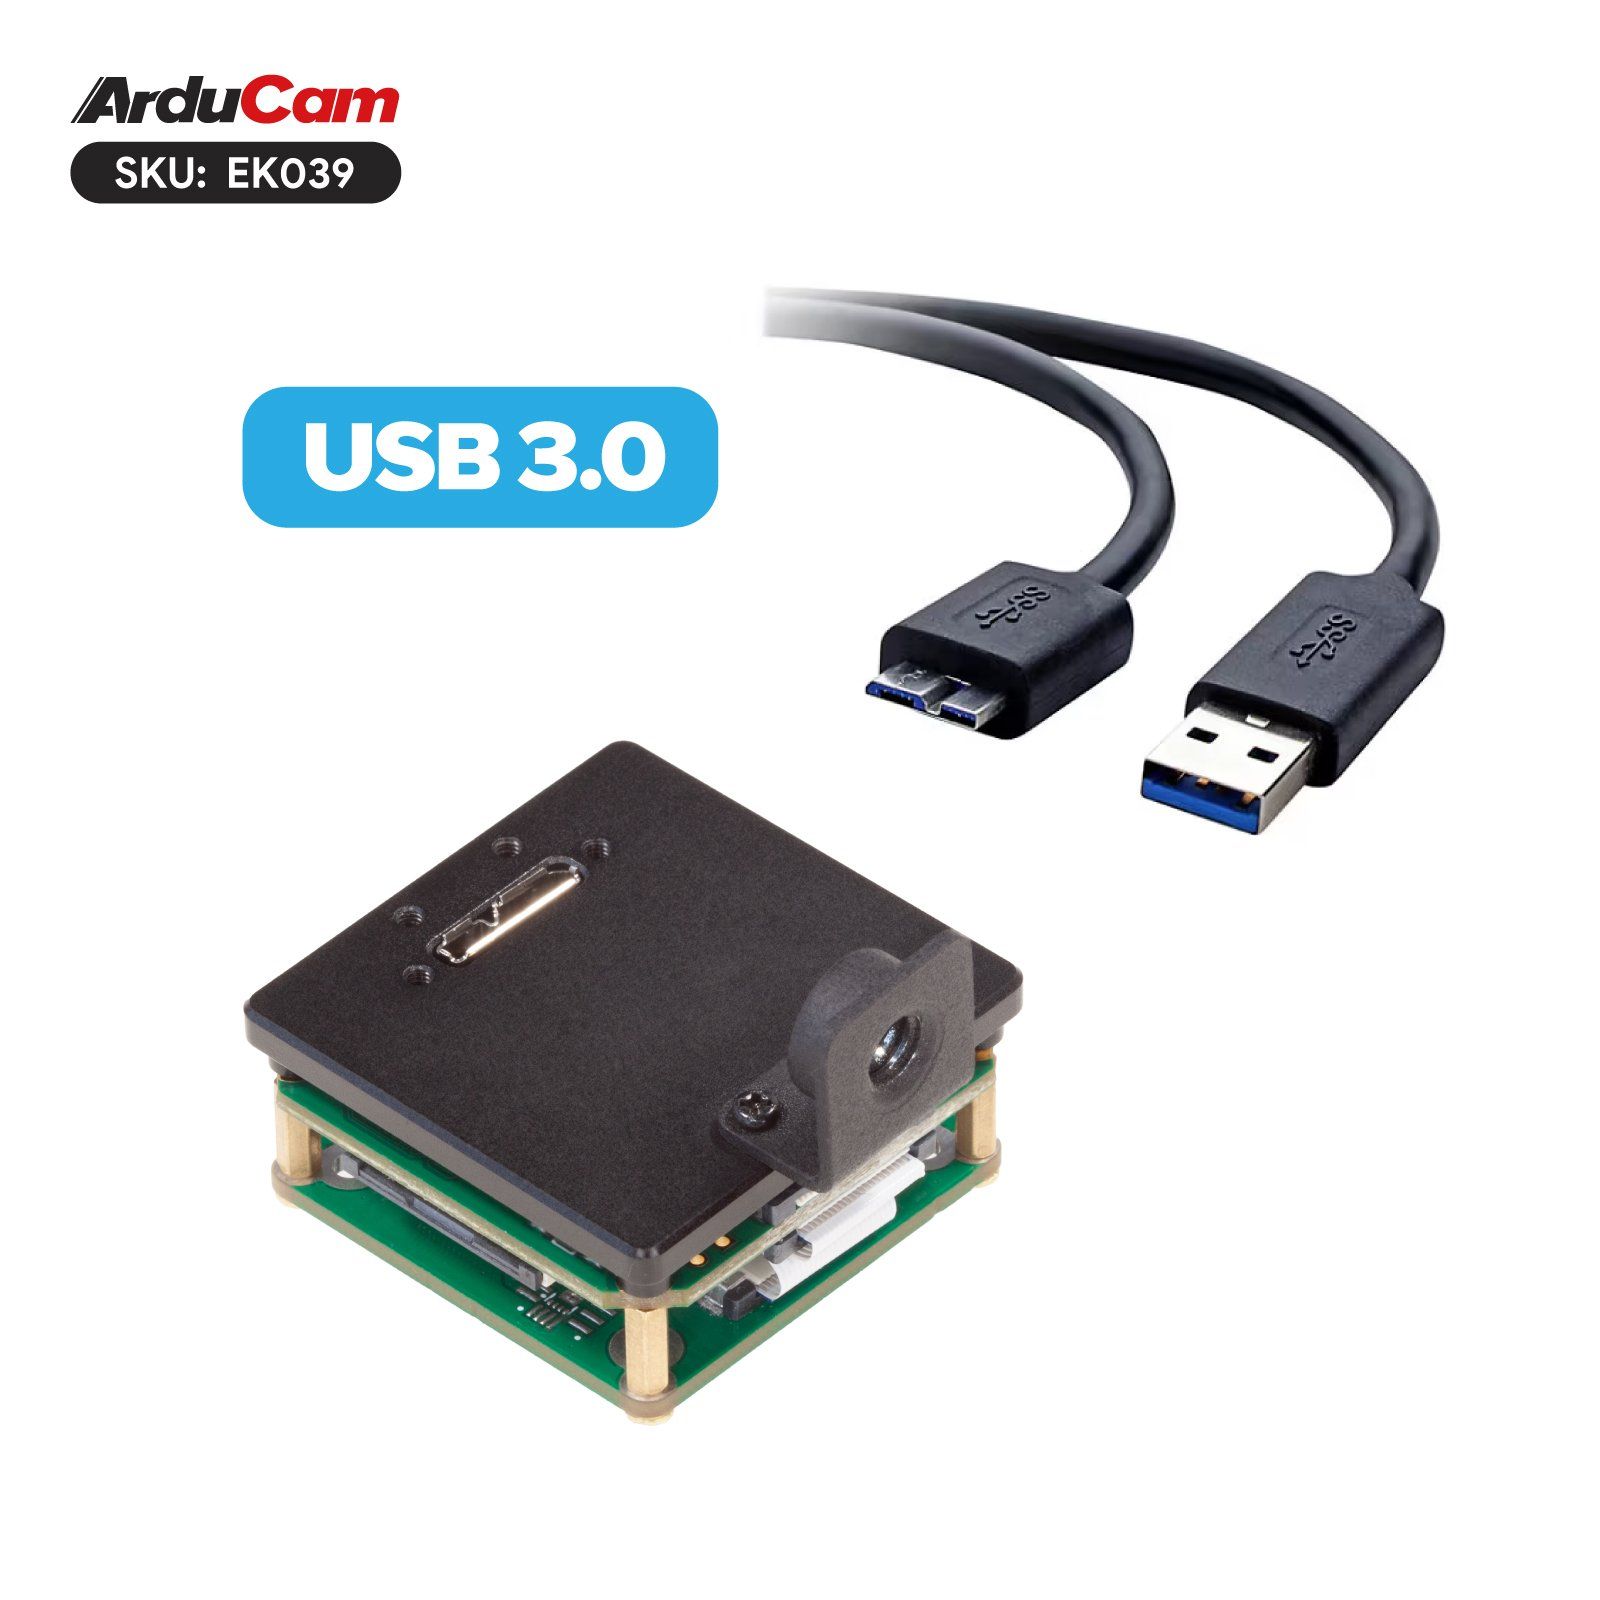
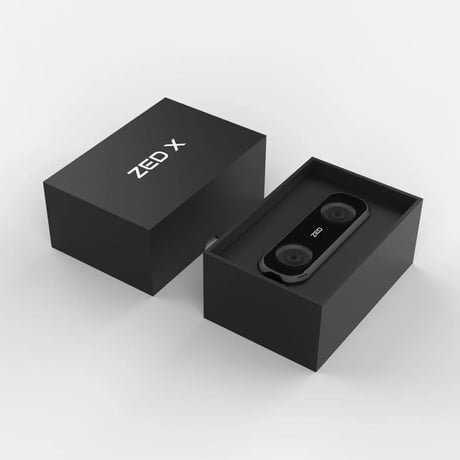
RGBIR Global Shutter USB 3.0 Kamera Değerlendirme Kiti.
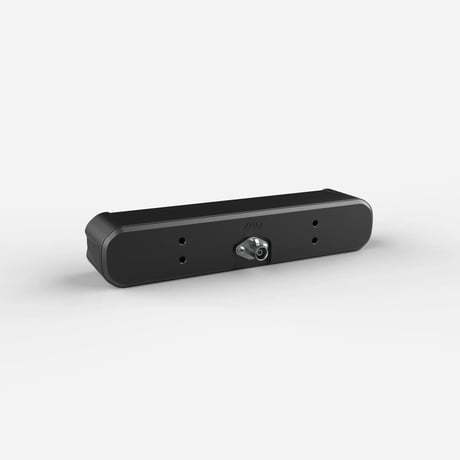
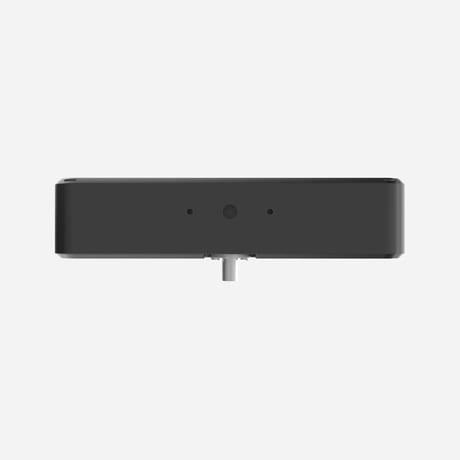
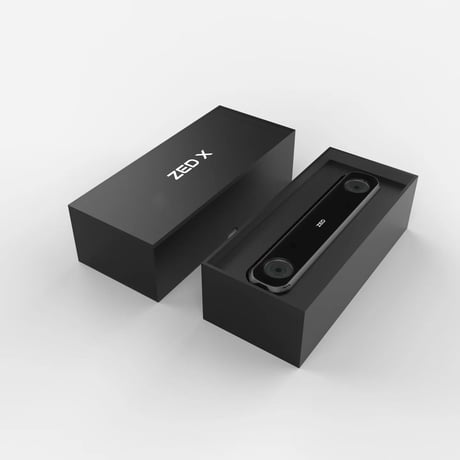
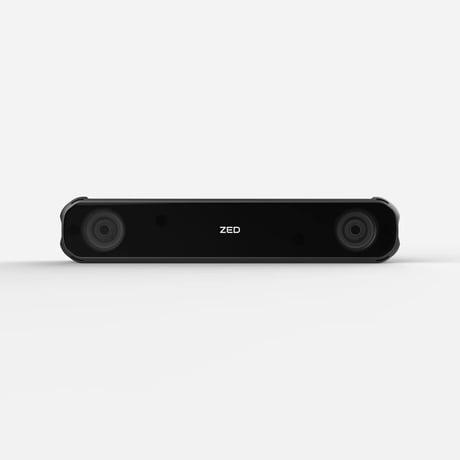
Yüksek performanslı derinlik algılama ve ön görüş birimi.
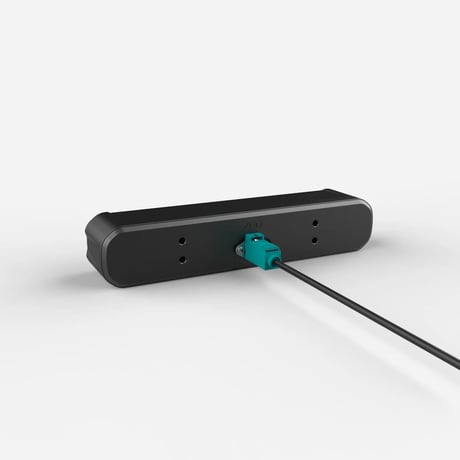
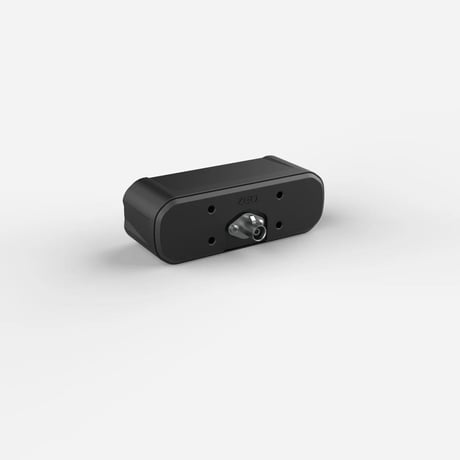
Arka alan derinlik izleme ve çevre güvenliği birimi.
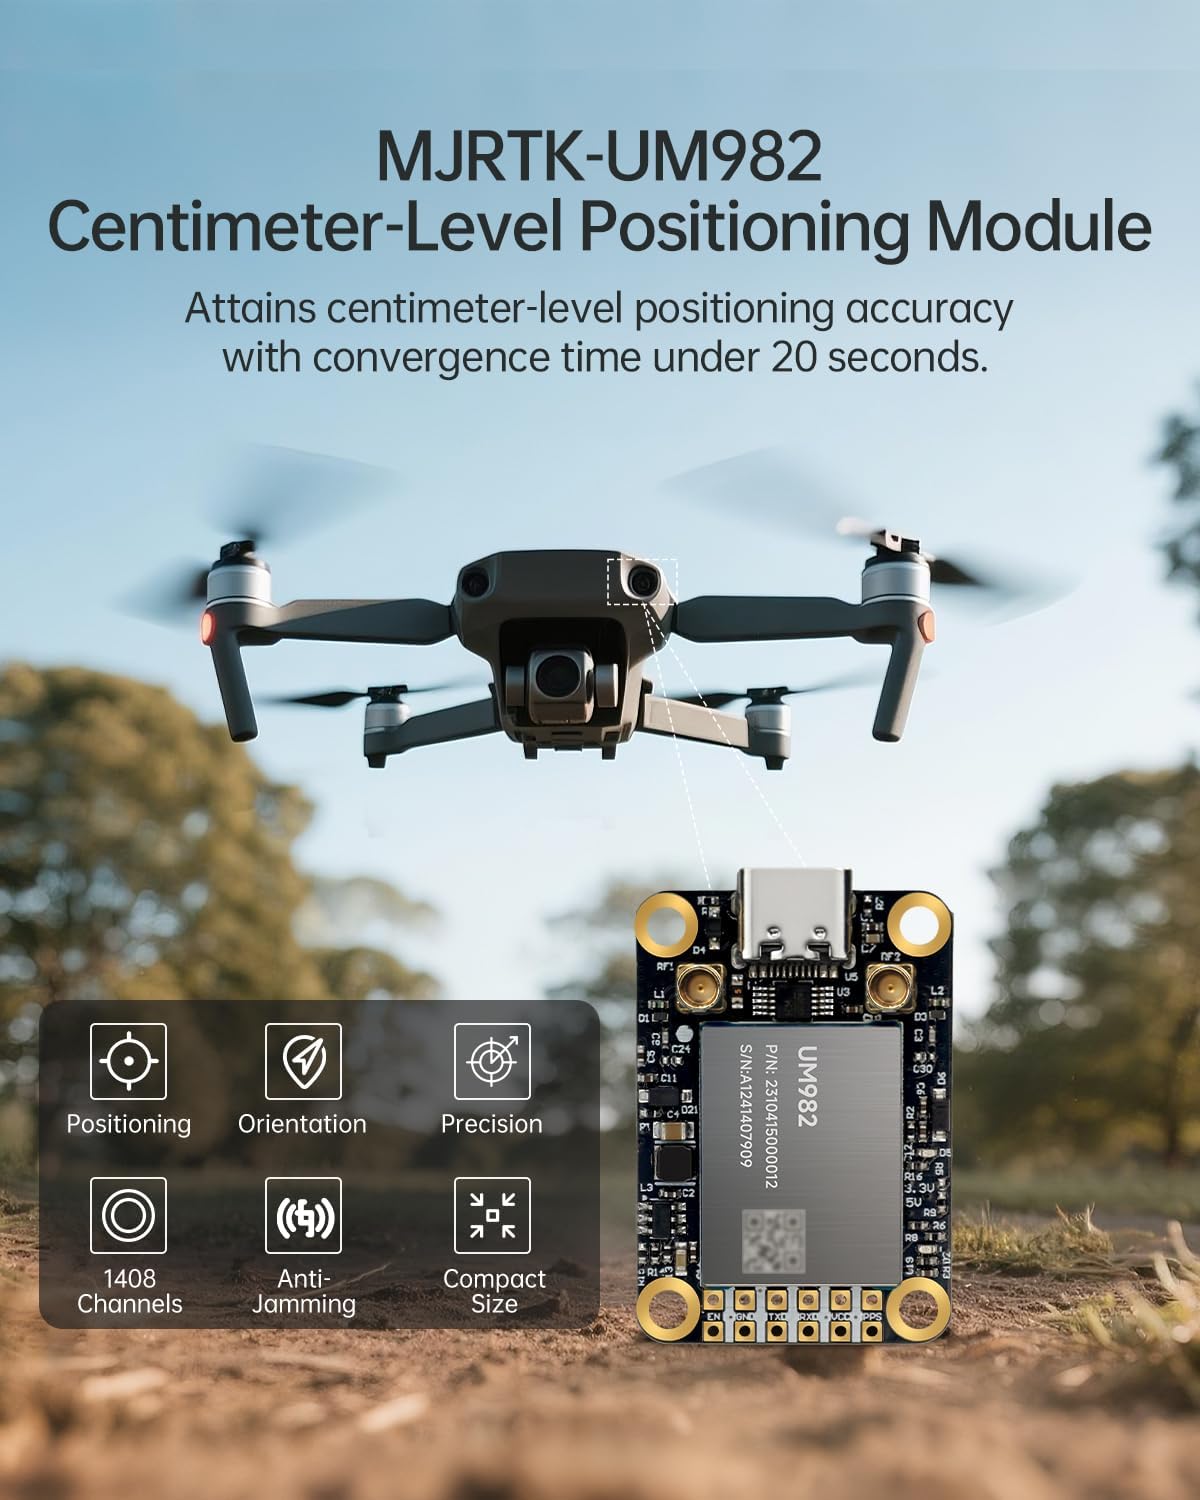
GPS/BDS/GLONASS/Galileo/QZSS Destekli Multi-GNSS Modülü.
L1+L2+L5 Multi-GNSS Aktif Anten altyapısı.
CANbus ve LINbus Interface Evaluation Board arayüzü.
Güç anahtarlama, akım kontrol ve donanım tetikleme birimi.
DenubOS'u çalıştıran çekirdek scriptler ve iletişim protokolleri
ESP32 düğümlerinden gelen sıcaklık ve sensör verilerini ZeroMQ ile dinleyen çekirdek yapı.
import zmq
import json
context = zmq.Context()
socket = context.socket(zmq.SUB)
socket.connect("tcp://192.168.1.50:5555")
socket.setsockopt_string(zmq.SUBSCRIBE, "")
print("DenubOS Telemetri Dinleyicisi Aktif...")
while True:
message = socket.recv_string()
data = json.loads(message)
print(f"Motor Sıcaklığı: {data['temp']}°C")
Su sıcaklık sensöründen anlık veri okuyup Nextion ekrana ve ana karta paketleyen kod.
#include <WiFi.h>
const int sensorPin = 34;
void setup() {
Serial.begin(115200);
pinMode(sensorPin, INPUT);
}
void loop() {
int rawValue = analogRead(sensorPin);
float voltage = rawValue * (3.3 / 4096.0);
Serial.printf("page0.t0.txt=\"%0.1f\"\xff\xff\xff", voltage);
delay(1000);
}
Araç içi 10.1 inç ekranda dinamik gündüz/gece modu geçişlerini yöneten arayüz çekirdeği.
from PySide6.QtCore import QObject, Signal
import sys
class ThemeManager(QObject):
theme_changed = Signal(str)
def __init__(self, mode="dark"):
super().__init__()
self.mode = mode
def toggle_theme(self):
self.mode = "light" if self.mode == "dark" else "dark"
self.theme_changed.emit(self.mode)
print(f"Aktif Tema: {self.mode.upper()}")
NXP arabirimi üzerinden ECU hattından gelen ham CAN çerçevelerini parse eden modül.
def parse_can_frame(arb_id, data):
if arb_id == 0x100: # Motor Devri (RPM)
rpm = (data[0] << 8) + data[1]
return {"metric": "RPM", "value": rpm}
elif arb_id == 0x200: # Su Sıcaklığı
temp = data[0] - 40
return {"metric": "Coolant Temp", "value": temp}
return None
Jetson AGX Orin işlemcisinden alt birimlere anlık veri akışı sağlayan PUB/SUB mimarisi.
import zmq
import time
import json
ctx = zmq.Context()
pub_socket = ctx.socket(zmq.PUB)
pub_socket.bind("tcp://*:5555")
while True:
packet = {"status": "OK", "timestamp": time.time()}
pub_socket.send_string(json.dumps(packet))
time.sleep(0.5)
Jetson sıcaklık değerlerini izleyerek PWM çıkışıyla soğutma döngüsünü ayarlayan script.
import os
def adjust_cooling_fan(temp_celsius):
if temp_celsius > 75:
os.system("echo 255 > /sys/kernel/pwm/fan_speed")
print("Kritik Sıcaklık! Fan %100 hızda.")
elif temp_celsius > 60:
os.system("echo 128 > /sys/kernel/pwm/fan_speed")
print("Sıcaklık normal. Fan %50 hızda.")
else:
os.system("echo 0 > /sys/kernel/pwm/fan_speed")
Gerçek dünyada çalışan AI sistemi
📡 Canlı Kamera / AI Overlay Placeholder
Kamera ve sensörler
AI modelleri ile
Sürücüye uyarı verir